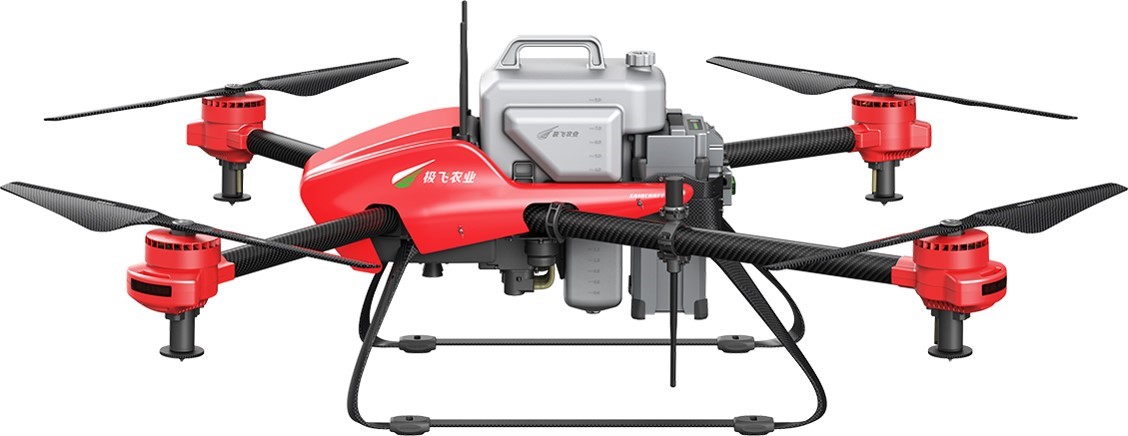
极飞植保无人机实现精准飞行,主要依赖以下几个核心技术体系:
一、RTK高精度定位系统
极飞植保无人机搭载RTK(实时动态差分)定位模块,通过地面基站或网络RTK服务获取厘米级定位精度(通常可达±2厘米),远高于普通GPS的米级精度。这为航线规划、喷幅控制和避障提供了可靠的位置基准。
二、多传感器融合导航
无人机融合了GNSS、IMU惯性测量单元、气压计、视觉传感器等多种数据源。通过卡尔曼滤波等算法进行多源数据融合,即使在信号遮挡或强风干扰下也能保持姿态稳定和航向准确。
三、自主航线规划与仿地飞行
极飞依托农业测绘无人机或卫星影像生成农田高精度地图,系统自动规划最优航线(如往复式或回字形),并根据地形高程数据实现仿地飞行,确保喷头与作物冠层保持恒定距离,避免漏喷或重喷。
四、毫米波雷达与视觉避障
机身前后配备毫米波雷达和双目视觉系统,实时感知电线杆、树木、建筑物等障碍物,自动调整飞行高度或绕行,保障复杂农田环境下的飞行安全与作业连续性。
五、离心喷头与变量喷洒控制
精准飞行不仅是“飞得准”,还包括“喷得准”。极飞采用离心雾化喷头,结合飞行速度、高度和流量传感器实时调节喷洒量,实现变量施药,减少药液漂移和浪费。
六、智能控制算法与冗余设计
飞控系统内置自适应控制算法,可根据风速、载荷变化实时调整电机输出;同时采用双冗余IMU、双GNSS等冗余设计,提升系统可靠性。
综上,极飞植保无人机的精准飞行是RTK定位、多传感器融合、智能航线规划、主动避障和精准喷洒控制等多技术协同的结果,最终实现高效、安全、精准的农业植保作业。